RF-MARKET BLOG
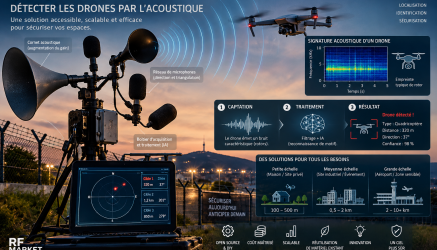
Détecter les drones par le son
Détecter les drones par le son : ESP32, réseaux de microphones, DSP et systèmes acoustiques distribués
De quelques dizaines d'euros à un réseau de surveillance acoustique
Lorsqu'on parle de détection de drones, on pense généralement au radar, à la détection RF, au Remote ID, au Wi-Fi/Bluetooth ou encore à l'analyse des transmissions propriétaires.
Il existe pourtant une autre signature particulièrement intéressante : le bruit produit par le drone lui-même.
Moteurs électriques, hélices et interaction entre les pales et l'air génèrent une signature acoustique structurée. Un multirotor ne produit pas simplement un bruit large bande : son spectre contient des composantes périodiques et des harmoniques liées notamment à la vitesse de rotation des moteurs et au passage des pales.
Cette caractéristique permet de construire des détecteurs étonnamment simples.
Un microphone MEMS, un ESP32-S3 et quelques dizaines de lignes de DSP peuvent déjà permettre d'expérimenter.
Mais il est possible d'aller beaucoup plus loin :
microphones multiples → FFT → analyse harmonique → classification → estimation de direction → réseau de capteurs → triangulation → fusion avec Remote ID, RF et vidéo.
Des projets open source récents tels que Batear, VolAnti, HELLBAT, JoulesSpace Acoustic Drone Detection ou encore des architectures plus ambitieuses comme AkiraEar montrent différentes manières d'aborder le problème.
La recherche académique va encore plus loin. Des systèmes utilisant plusieurs dizaines ou centaines de microphones ont démontré la possibilité d'effectuer de la détection et de la localisation acoustique à plusieurs centaines de mètres dans des conditions favorables. Un système acoustique/optique publié dans Advanced Intelligent Systems utilise par exemple 256 microphones organisés en 64 éléments et rapporte des expérimentations acoustiques atteignant jusqu'à 1 300 m dans sa configuration.
L'objectif de cet article est de comprendre comment ces systèmes fonctionnent et surtout comment construire progressivement sa propre architecture.
1. Pourquoi peut-on reconnaître acoustiquement un drone ?
Prenons un quadricoptère.
Chaque rotor tourne à plusieurs milliers de tours par minute et comporte généralement deux, trois ou davantage de pales.
À chaque passage d'une pale devant une position donnée, une impulsion aérodynamique est produite.
Une fréquence fondamentale particulièrement utile est la Blade Passing Frequency, ou BPF :
BPF = nombre de pales × RPM / 60
Exemple simplifié :
- moteur : 6 000 tr/min ;
- hélice tripale : 3 pales.
On obtient :
BPF = 3 × 6000 / 60 = 300 Hz.
Mais le spectre ne contient pas uniquement 300 Hz.
On peut observer des composantes autour de :
300 Hz
600 Hz
900 Hz
1 200 Hz
1 500 Hz
etc.
Autrement dit, on obtient potentiellement une structure ressemblant à un peigne harmonique.
Amplitude
  │
  │      │
  │      │       │
  │      │       │       │
  │      │       │       │       │
  │______│_______│_______│_______│________ fréquence
        300     600     900    1200
          <---- harmoniques ---->
Dans la réalité, le phénomène est évidemment plus complexe.
Les moteurs ne tournent pas exactement à la même vitesse, le régime change continuellement, les hélices interagissent avec la structure, le drone se déplace et l'environnement introduit réflexions et bruit.
Le spectre devient donc plutôt :
              signatures moteurs/hélices

                    ╱│╲
            ╱│╲    ╱ │ ╲       ╱│╲
      ╱│╲  ╱ │ ╲  ╱  │  ╲     ╱ │ ╲

──────┴────┴──────┴───────────┴──────────► fréquence
      f0   2f0     3f0         4f0
C'est justement cette organisation spectrale qui peut permettre de différencier un drone de nombreux bruits environnementaux.
2. Le problème n'est pas seulement d'entendre : il faut reconnaître
Un microphone sensible entend énormément de choses :
- véhicules ;
- vent ;
- avions ;
- tondeuses ;
- débroussailleuses ;
- moteurs électriques ;
- insectes ;
- oiseaux ;
- conversations ;
- machines ;
- ventilation ;
- générateurs.
Le véritable problème n'est donc pas :
« Y a-t-il du bruit ? »
mais :
« Existe-t-il dans ce bruit une structure compatible avec la signature acoustique d'un drone ? »
C'est une différence fondamentale.
Un bon détecteur doit analyser plusieurs caractéristiques simultanément.
                   AUDIO
                     │
                     ▼
             prétraitement
                     │
          ┌──────────┼──────────┐
          ▼          ▼          ▼
        FFT       énergie    périodicité
          │          │          │
          ▼          ▼          ▼
     harmoniques    SNR      modulation
          │          │          │
          └──────────┼──────────┘
                     ▼
             score "drone"
                     │
              ┌──────┴──────┐
              │             │
             NON           OUI
Cette approche est particulièrement adaptée aux microcontrôleurs modernes.
3. Pourquoi l'ESP32-S3 est particulièrement intéressant
L'ESP32-S3 possède plusieurs caractéristiques intéressantes :
- acquisition I²S/PDM ;
- puissance de calcul suffisante pour effectuer des FFT en temps réel ;
- mémoire relativement importante ;
- Wi-Fi ;
- Bluetooth ;
- disponibilité de cartes intégrant LoRa ;
- coût faible ;
- consommation raisonnable ;
- possibilité d'effectuer du traitement entièrement en périphérie.
Cela permet une architecture extrêmement économique :
microphone MEMS
      │
      │ I²S
      ▼
  ESP32-S3
      │
      ├── FFT
      ├── filtrage
      ├── analyse harmonique
      ├── classification
      └── décision
              │
              ▼
             LoRa
              │
              ▼
           Gateway
              │
             MQTT
              │
              ▼
          serveur / UI
Le flux audio brut n'a donc pas nécessairement besoin d'être transmis.
C'est une propriété importante pour un réseau comportant beaucoup de capteurs.
Chaque capteur peut effectuer son analyse localement et transmettre uniquement :
node_id
timestamp
confidence
dominant_frequency
harmonic_score
noise_floor
SNR
battery
Quelques dizaines d'octets peuvent suffire.
4. Batear : le détecteur acoustique minimaliste et distribué
Batear constitue probablement l'une des meilleures portes d'entrée dans la détection acoustique DIY.
Son principe est extrêmement séduisant :
faire le maximum avec un matériel minimal.
Le projet utilise notamment l'ESP32-S3 et le microphone numérique ICS-43434 et propose plusieurs rôles à partir de la même base logicielle : détecteur LoRa, gateway et détecteur Ethernet/PoE. Il fonctionne en edge computing et peut remonter les événements vers MQTT.
Architecture
             ZONE SURVEILLÉE

 NODE A          NODE B          NODE C
┌────────┐      ┌────────┐      ┌────────┐
│ MEMS   │      │ MEMS   │      │ MEMS   │
│ ESP32  │      │ ESP32  │      │ ESP32  │
│ LoRa   │      │ LoRa   │      │ LoRa   │
└───┬────┘      └───┬────┘      └───┬────┘
    │               │               │
    └───────────────┼───────────────┘
                    │ LoRa
                    ▼
              ┌───────────┐
              │  Gateway  │
              │ ESP32/LoRa│
              └─────┬─────┘
                    │
                   MQTT
                    │
                    ▼
             Home Assistant
                    │
                    ▼
                smartphone
Cette architecture présente un avantage majeur :
le coût du capteur devient suffisamment faible pour privilégier la densité plutôt que la portée individuelle.
Au lieu d'un système acoustique très coûteux couvrant une grande zone, on peut envisager de multiplier les petits capteurs.
5. VolAnti : quatre microphones et recherche du peigne harmonique
VolAnti est particulièrement intéressant parce qu'il pousse beaucoup plus loin l'idée du détecteur autonome tout en restant sur ESP32-S3.
Le système publié comporte notamment :
- ESP32-S3-WROOM-1-N16R8 ;
- quatre microphones ICS-43434 ;
- radio LoRa ;
- écran e-paper ;
- avertisseur sonore ;
- LED ;
- moteur vibrant ;
- batterie.
Architecture
 MIC1       MIC2
   \         /
    \       /
     ESP32-S3
    /       \
   /         \
 MIC3       MIC4

       │
       ▼
  acquisition
       │
       ▼
      FFT
       │
       ▼
recherche structure
   harmonique
       │
       ▼
algorithmes parallèles
       │
       ▼
 score de confiance
       │
 ┌─────┼──────┬────────┐
 ▼     ▼      ▼        ▼
LED  buzzer vibration LoRa
L'idée intéressante n'est donc pas uniquement de mesurer une amplitude.
Le détecteur cherche une forme spectrale compatible avec un multirotor.
C'est nettement plus robuste qu'un simple seuil sonore.
6. HELLBAT : quand l'ESP32 devient une interface d'acquisition
HELLBAT prend une direction différente.
Le système combine :
- deux microphones INMP441 ;
- ESP32-S3 ;
- NVIDIA Jetson Orin Nano.
L'ESP32 effectue principalement l'acquisition stéréo tandis que la Jetson réalise le traitement avancé.
Le pipeline publié utilise notamment une représentation spectrale, des filtres de Gabor, une classification probabiliste et GCC-PHAT pour l'estimation de direction. Le projet annonce une latence inférieure à 200 ms.
 MIC gauche             MIC droite
     │                       │
     └──────────┬────────────┘
                ▼
             ESP32-S3
                │
          audio stéréo
                │ USB
                ▼
        Jetson Orin Nano
                │
        ┌───────┴─────────┐
        ▼                 ▼
 classification        GCC-PHAT
        │                 │
        ▼                 ▼
   drone / non         direction
        │                 │
        └───────┬─────────┘
                ▼
             TRACK
On passe ici de la simple détection à une première notion de direction.
7. GCC-PHAT : comment deux microphones peuvent indiquer une direction
Supposons deux microphones espacés d'une distance connue.
                     DRONE
                       *
                      /
                     /
                    /
                   ↓

 MIC A ●-----------------------● MIC B
               d
Le son n'arrive pas exactement au même moment sur les deux microphones.
On mesure une différence temporelle :
Δt = tB − tA
La vitesse du son étant approximativement 343 m/s autour de 20 °C, cette différence temporelle peut être reliée à l'angle d'arrivée.
En première approximation :
sin(θ) = c × Δt / d
avec :
- θ : angle d'arrivée ;
- c : vitesse du son ;
- d : espacement entre microphones.
GCC-PHAT permet d'estimer le retard entre les deux signaux de manière plus robuste qu'une simple corrélation temporelle.
Avec davantage de microphones, le problème devient beaucoup plus intéressant.
8. JoulesSpace : vers une véritable toolbox acoustique
JoulesSpace Acoustic Drone Detection
JoulesSpace développe une architecture DSP/ML en Rust destinée à étudier plusieurs problèmes :
- détection ;
- direction d'arrivée ;
- identification du type ;
- estimation de fréquence ;
- robustesse au bruit ;
- propriétés potentielles du drone.
Le projet a notamment implémenté une branche GCC-PHAT pour la direction d'arrivée et différentes méthodes de classification.
9. AkiraEar : une « caméra acoustique » à 48 microphones
Une architecture récente particulièrement intéressante est AkiraEar.
Le projet décrit six panneaux comprenant chacun huit microphones MEMS, soit :
48 microphones au total.
Chaque panneau utilise :
- ESP32-S3 ;
- convertisseur multicanal PCMD3180 ;
- 8 × MEMS IM70D122.
L'ensemble forme une géométrie semi-dodécaédrique couvrant approximativement l'hémisphère supérieur.
Le coût de nomenclature annoncé est d'environ 207 dollars pour l'ensemble. Le projet annonce une précision angulaire de l'ordre de quelques degrés dans son architecture cible ; ces chiffres doivent être considérés comme ceux du projet et non comme une certification indépendante.
                   ↑
                DRONE

             ╱────────╲
          ╱              ╲
       [8 MIC]          [8 MIC]

   [8 MIC]                 [8 MIC]

       [8 MIC]          [8 MIC]

              \ ESP32 /
                DSP
                 │
                 ▼
             azimut
             élévation
C'est probablement une des directions les plus intéressantes pour un projet DIY avancé.
10. Peut-on augmenter considérablement la portée ?
Oui, mais la question doit être abordée avec prudence.
Le son se propage dans l'air et son niveau diminue avec la distance. Dans un modèle idéal de source ponctuelle en champ libre, le niveau baisse approximativement de 6 dB lorsque la distance double.
Ainsi, gagner quelques décibels de SNR peut avoir une influence significative sur la distance utile.
Il existe plusieurs leviers :
- diminuer le bruit propre du microphone ;
- augmenter le nombre de microphones ;
- utiliser une directivité acoustique ;
- réduire le bruit du vent ;
- améliorer le DSP ;
- exploiter plusieurs capteurs géographiquement séparés.
11. Premier levier : choisir de meilleurs microphones
Le microphone doit être choisi davantage pour son bruit propre et son SNR que pour une simple valeur de sensibilité.
Pour une détection lointaine, on cherche à extraire un signal extrêmement faible du bruit ambiant.
Les paramètres intéressants sont notamment :
- SNR ;
- Equivalent Input Noise ;
- réponse en fréquence ;
- stabilité entre exemplaires ;
- directivité ;
- dynamique ;
- synchronisation entre canaux.
Les petits modules I²S bon marché sont parfaits pour expérimenter.
Pour un réseau de beamforming sérieux, des MEMS offrant autour de 68–70 dB de SNR ou davantage deviennent beaucoup plus intéressants.
L'étude MUTES, par exemple, utilise des éléments basés sur plusieurs microphones SPH0642HT5H-1 et annonce un SNR de 71 dB par élément après combinaison.
12. Deuxième levier : additionner les microphones
Imaginons :
1 microphone
      ↓
    signal
      +
    bruit
Puis :
MIC1 ─┐
MIC2 ─┤
MIC3 ─┼──► beamforming ──► signal renforcé
MIC4 ─┤
MIC5 ─┤
MIC6 ─┘
Si les signaux sont correctement synchronisés et combinés, la composante provenant d'une direction déterminée peut s'additionner de façon cohérente tandis qu'une partie du bruit non corrélé s'additionne moins efficacement.
En simplifiant fortement, le gain de SNR d'une combinaison cohérente de N microphones idéaux face à du bruit indépendant évolue approximativement comme :
10 log10(N).
Ordres de grandeur théoriques :
| Nombre de microphones | Gain idéal approximatif |
|---|---|
| 1 | 0 dB |
| 2 | +3 dB |
| 4 | +6 dB |
| 8 | +9 dB |
| 16 | +12 dB |
| 32 | +15 dB |
| 64 | +18 dB |
Ce ne sont pas des gains de portée garantis : bruit corrélé, vent, réverbération, géométrie et erreurs de phase réduisent les bénéfices réels.
13. Troisième levier : le réflecteur parabolique
Voici une piste extrêmement intéressante pour un détecteur DIY.
Un microphone peut être placé au foyer d'une parabole acoustique.
        onde venant du drone
 ↓   ↓   ↓   ↓   ↓   ↓   ↓

       \           /
        \         /
         \       /
          \     /
           \   /
            \ /
             ●  microphone
             ^
            foyer
La parabole concentre l'énergie acoustique provenant de sa direction principale vers le microphone.
Une étude expérimentale récente consacrée spécifiquement aux signatures acoustiques UAV a testé plusieurs configurations de microphones en extérieur. Elle conclut que la configuration avec parabole associée à un microphone NTG-2 fournissait généralement les portées les plus élevées ou proches des plus élevées, avec une amélioration du SNR, mais qu'elle était également sensible aux rafales et captait certains bruits lointains dans sa direction.
Un autre projet open source, Acoustic Drones Detection, utilise également des microphones paraboliques avec un modèle CRNN et annonce un F1 supérieur à 95 % sur son dataset.
Mais il existe un compromis majeur
Une parabole augmente la directivité.
Elle n'écoute donc plus uniformément les 360°.
Une architecture possible serait :
                 PARABOLE N
                     ↑

       PARABOLE W ← NODE → PARABOLE E

                     ↓
                 PARABOLE S
Ou, plus intelligemment :
un réseau omnidirectionnel détecte d'abord une direction grossière, puis une parabole motorisée pointe dans cette direction.
14. Quatrième levier : les cornets acoustiques
Un pavillon ou cornet acoustique peut également augmenter la directivité et modifier l'adaptation acoustique du microphone.
 DRONE

   ↓ son

 \           /
  \         /
   \       /
    \     /
     \   /
      \ /
       │
      MIC
Un cornet imprimé en 3D pourrait être étudié pour favoriser certaines bandes correspondant aux signatures de drones.
Mais contrairement à une parabole, sa conception doit être adaptée aux longueurs d'onde considérées.
À 500 Hz :
λ ≈ 343 / 500 ≈ 0,69 m.
À 1 kHz :
λ ≈ 34 cm.
Les dimensions acoustiques deviennent donc rapidement importantes.
Un petit cornet de quelques centimètres ne procurera pas miraculeusement une forte directivité à 200 Hz.
C'est un point essentiel lorsqu'on conçoit des accessoires imprimés en 3D.
15. Le véritable ennemi : le vent
Un système acoustique extérieur rencontre immédiatement un problème :
le vent.
Le vent provoque des turbulences autour du microphone qui génèrent une énergie considérable dans les basses fréquences.
vent ─────────────►

       turbulence
       ~ ~ ~ ~ ~
           MIC
            ●

FFT :

énergie
  │██████
  │████
  │██
  │█
  └────────────────────
     0   100   200 Hz
Or une partie de la signature des drones se situe justement dans les basses et moyennes fréquences.
Une bonne protection anti-vent peut donc apporter davantage qu'un microphone simplement plus sensible.
Un détecteur extérieur sérieux devrait comporter :
coque externe
     │
grille
     │
mousse acoustique
     │
volume calme
     │
microphone
Pour une version avancée :
        pluie
         ↓

   ┌───────────────┐
   │ chapeau météo │
   └──────┬────────┘
          │
      dead-cat /
    mousse ouverte
          │
       membrane
   acoustiquement
    transparente
          │
        MEMS
16. Une idée intéressante : réseau circulaire DIY
Au lieu de quatre microphones rapprochés, construisons un cercle de huit microphones.
              MIC1
          MIC8     MIC2

       MIC7           MIC3

       MIC6           MIC4

              MIC5
Diamètre envisageable :
20 à 50 cm, suivant les fréquences et les ambiguïtés spatiales que l'on souhaite traiter.
Avec une acquisition réellement synchronisée, cette géométrie permettrait :
- beamforming ;
- GCC-PHAT ;
- estimation azimutale ;
- amélioration du SNR ;
- filtrage spatial.
Le traitement pourrait être partagé :
8 microphones
      │
      ▼
ADC/PDM multicanal
      │
      ▼
ESP32 / SBC
      │
 ┌────┼────────────┐
 ▼    ▼            ▼
FFT  GCC-PHAT   beamforming
 │    │            │
 │    ▼            ▼
 │ azimut       gain SNR
 │    │            │
 └────┴─────┬──────┘
            ▼
        classifier
17. Aller plus loin : réseau hémisphérique
Pour surveiller le ciel, une surface plane n'est pas nécessairement optimale.
Une architecture hémisphérique devient très intéressante :
                  MIC
             MIC       MIC

         MIC               MIC

      MIC                     MIC

         MIC               MIC

             MIC       MIC
                  MIC
C'est précisément l'une des idées explorées par les systèmes modernes.
Le prototype BAT de Tyrfing Arms, par exemple, annonce six microphones MEMS organisés selon une géométrie hémisphérique et vise environ 100 m pour des UAV de classe I.
AkiraEar pousse cette idée à 48 microphones.
18. Que peut apporter un Raspberry Pi ou une Jetson ?
L'ESP32 est excellent pour :
- FFT ;
- filtres ;
- corrélation simple ;
- détection harmonique ;
- TinyML.
Mais pour des modèles plus complexes, un SBC ouvre d'autres possibilités.
       CAPTEUR

  8/16 microphones
         │
         ▼
 Raspberry Pi 5
         │
 ┌───────┼─────────┐
 ▼       ▼         ▼
FFT   Beamforming  ML
 │       │         │
 └───────┼─────────┘
         ▼
     classification
         │
         ▼
    MQTT / REST
Une Jetson ajoute une capacité GPU permettant des architectures neuronales nettement plus lourdes.
HELLBAT exploite précisément cette séparation entre acquisition ESP32 et traitement Jetson.
19. Le niveau supérieur : transformer le son en « radar acoustique »
Avec suffisamment de microphones, on peut effectuer du beamforming.
L'idée consiste à tester virtuellement différentes directions.
                DRONE
                  *
                 /
                /
               /

 M1 ●   M2 ●   M3 ●   M4 ●   M5 ●
     \     \      \      \      \
      \     \      \      \      \
       └───── délais numériques ───┘
                     │
                     ▼
                 sommation
Pour chaque direction hypothétique, le système applique les délais correspondant à la propagation attendue.
Si les signaux s'additionnent correctement :
une source existe probablement dans cette direction.
On peut alors créer une véritable image acoustique.
AZIMUT

0°      45°      90°      135°      180°
         .         .
      .     .   █████
              ███████
                ███
                 ↑
               drone
La recherche récente confirme que ce n'est plus seulement théorique. Des travaux de TU Delft utilisant du beamforming fréquentiel entre environ 140 et 1 200 Hz ont rapporté, sur leurs essais, la localisation de quadricoptères jusqu'à plusieurs centaines de mètres.
20. Le système MUTES : jusqu'où peut aller l'acoustique ?
Une démonstration particulièrement intéressante combine acoustique, caméra et LiDAR.
Le système utilise un ensemble comportant 256 microphones regroupés en 64 éléments.
L'acoustique effectue la surveillance large.
Lorsqu'une source suspecte est détectée :
         256 microphones
                │
                ▼
          beamforming
                │
                ▼
             azimut
                │
                ▼
         caméra + LiDAR
                │
                ▼
       identification précise
C'est une architecture très logique.
L'acoustique possède une résolution spatiale inférieure à une caméra téléobjectif mais elle peut surveiller passivement une grande zone.
La caméra est ensuite orientée vers la zone acoustiquement intéressante.
Les auteurs rapportent une couverture supérieure à 500 m pour le système multimodal et des expérimentations acoustiques allant jusqu'à 1 300 m dans certaines conditions.
21. Une architecture RF Market expérimentale : niveau 1
On pourrait imaginer une première plateforme extrêmement simple.
Node Acoustic Mini
Matériel :
- ESP32-S3 ;
- ICS-43434 ;
- module LoRa ;
- batterie ;
- protection anti-vent ;
- boîtier IP65.
Budget DIY indicatif :
25 à 50 € par node, suivant la carte, l'alimentation et le boîtier.
        MIC
         │
      ESP32
         │
        LoRa
         │
       Gateway
         │
        MQTT
Objectif :
détection uniquement.
Applications :
- expérimentation ;
- propriété privée ;
- ferme ;
- terrain isolé ;
- atelier pédagogique ;
- démonstration Remote ID + acoustique.
22. Niveau 2 : Acoustic Array
Passons à :
8 microphones synchronisés.
Budget expérimental :
80–200 € suivant l'acquisition et la mécanique.
     ●       ●
  ●             ●

  ●             ●
     ●       ●

        │
   multichannel
        │
       SBC
        │
   FFT + GCC-PHAT
        │
        ▼
 DRONE 87 %
 AZIMUT 132°
Objectif :
détection + direction.
23. Niveau 3 : station acoustique avancée
On pourrait ensuite imaginer :
16 à 48 microphones.
Architecture :
        HÉMISPHÈRE
       MICROPHONES
            │
            ▼
     acquisition TDM
            │
            ▼
       Raspberry Pi
        ou Jetson
            │
      ┌─────┴─────┐
      ▼           ▼
 beamforming      ML
      │           │
      └─────┬─────┘
            ▼
       TRACKING
            │
            ▼
          MQTT
Budget DIY raisonnable :
250–800 €, voire davantage selon microphones, acquisition, mécanique, calcul et alimentation.
On commence alors à obtenir un véritable capteur de surveillance.
24. Niveau 4 : réseau géographique
Le changement d'échelle le plus intéressant n'est peut-être pas d'améliorer indéfiniment un capteur.
C'est de multiplier les capteurs.
 NODE A ●──────────────● NODE B
         \            /
          \    UAV   /
           \    *   /
            \      /
             \    /
              \  /
               \/
               ●
             NODE C
Si plusieurs stations détectent simultanément le même événement et fournissent chacune un azimut :
on peut croiser les directions.
Cela permet d'estimer une position.
NODE A
  \
   \
    \
     X  ← estimation drone
    /
   /
NODE B
Avec trois stations ou davantage, le système devient plus robuste.
25. Réseau moyenne échelle
Imaginons un site industriel.
        ●──────●──────●
        │             │
        │             │
        ●    SITE     ●
        │             │
        │             │
        ●──────●──────●
8 stations.
Chaque station couvre son environnement acoustique et remonte :
timestamp
azimuth
confidence
signature
SNR
Le serveur central fusionne les observations.
Le coût d'une telle infrastructure DIY peut rester dans une gamme de quelques milliers d'euros plutôt que plusieurs dizaines ou centaines de milliers d'euros pour certaines solutions spécialisées, mais elle ne doit évidemment pas être présentée comme offrant la même validation, disponibilité ou robustesse qu'un système C-UAS industriel.
26. Grande échelle : la densité plutôt que la puissance
Supposons maintenant 100 petits capteurs.
●   ●   ●   ●   ●   ●
  ●   ●   ●   ●   ●
●   ●   ●   ●   ●   ●
  ●   ●   ●   ●   ●
●   ●   ●   ●   ●   ●
Même si chaque node n'a qu'une portée fiable relativement courte, le réseau peut former une couverture continue.
Cette philosophie est particulièrement intéressante pour :
- grandes propriétés ;
- sites industriels ;
- entrepôts ;
- fermes ;
- zones événementielles ;
- laboratoires ;
- campus ;
- infrastructures réparties.
Le coût marginal d'un node ESP32/LoRa peut devenir suffisamment faible pour multiplier les points d'écoute.
27. Fusionner acoustique et Remote ID
L'acoustique devient encore plus intéressante lorsqu'elle n'est plus utilisée seule.
                 DRONE
                   │
       ┌───────────┼───────────┐
       ▼           ▼           ▼
   acoustique   Remote ID      RF
       │           │           │
       ▼           ▼           ▼
  direction      GPS      spectre/signature
       │           │           │
       └───────────┼───────────┘
                   ▼
            SENSOR FUSION
                   │
                   ▼
                TRACK
Exemple :
Remote ID détecté :
DJI
latitude
longitude
altitude
Acoustique :
drone_probability = 0.94
azimuth = 137°
Le système peut vérifier si la position Remote ID correspond effectivement à l'azimut acoustique observé.
28. Et si aucun Remote ID n'est présent ?
C'est justement là que l'acoustique devient particulièrement intéressante.
Un drone peut ne pas présenter de signature Remote ID exploitable par le capteur, et certaines architectures peuvent ne pas offrir de liaison radio facilement observable localement.
Le son reste cependant une conséquence physique du vol.
       DRONE

Remote ID     ?
Wi-Fi         ?
Bluetooth     ?
RF            ?
GNSS          ?

ACOUSTIQUE   OUI
      ↓
   hélices
   moteurs
L'acoustique constitue donc une excellente couche complémentaire, mais elle ne doit pas être considérée comme une solution universelle.
29. Les limites physiques
Il faut rester réaliste.
L'acoustique est fortement influencée par :
Vent
Probablement l'un des problèmes les plus importants.
Bruit routier
Les moteurs et pneumatiques peuvent masquer certaines bandes.
Machines
Tondeuses, ventilateurs, générateurs et machines tournantes produisent eux aussi des structures harmoniques.
Relief et bâtiments
Les réflexions créent du multipath acoustique.
Température
Elle influence la vitesse du son et la propagation atmosphérique.
Humidité
Elle modifie l'absorption acoustique.
Type de drone
Un petit FPV et un gros hexacoptère n'ont évidemment pas la même signature ni la même puissance acoustique.
Altitude
Un drone à 30 m et un drone à 300 m posent des problèmes très différents.
30. Le dataset est aussi important que le matériel
Un détecteur entraîné uniquement avec :
DJI Mavic
+
environnement calme
risque de devenir très mauvais devant :
FPV
+
vent
+
route
+
oiseaux
Un dataset sérieux doit comporter :
Positifs
- quadricoptères ;
- hexacoptères ;
- FPV ;
- drones de tailles différentes ;
- régimes moteur différents ;
- distances différentes ;
- angles différents.
Négatifs
- voitures ;
- motos ;
- avions ;
- hélicoptères ;
- tondeuses ;
- débroussailleuses ;
- ventilateurs ;
- groupes électrogènes ;
- oiseaux ;
- insectes ;
- pluie ;
- vent ;
- voix.
Batear maintient d'ailleurs un dépôt spécifique de datasets destiné à tester des algorithmes DSP embarqués avec des enregistrements réalistes et du bruit biologique/environnemental.
31. Comparaison des principales approches
| Système | Micros | Calcul | Fonction principale | Réseau | Ordre de coût |
|---|---|---|---|---|---|
| Batear | 1 | ESP32-S3 | détection | LoRa/MQTT | très faible |
| VolAnti | 4 | ESP32-S3 | détection harmonique | LoRa | ~£50–80 |
| HELLBAT | 2 | ESP32 + Jetson | détection + azimut | possible | plusieurs centaines € |
| JoulesSpace | variable | edge/PC | DSP/ML/DoA/ID | à intégrer | variable |
| BAT | 6 | embarqué | détection + direction | selon intégration | prototype |
| AkiraEar | 48 | ESP32-S3 distribués | caméra acoustique | oui | BOM annoncée ≈$207 |
| MUTES | 256 | système dédié | détection/localisation + optique | oui | recherche/professionnel |
Ces coûts ne sont pas directement comparables : certains correspondent à une nomenclature de prototype, d'autres à des plateformes de recherche ou à des architectures sans produit commercial équivalent.
32. Quel système pour quelle échelle ?
Expérimentation personnelle
1 microphone + ESP32-S3.
Objectif : comprendre FFT et signature harmonique.
Budget : quelques dizaines d'euros.
Surveillance d'une petite propriété
3 à 6 nodes ESP32/LoRa.
Objectif : détection périphérique + centralisation.
Budget DIY : 150–400 € environ.
Site moyen
4 à 12 arrays directionnels.
Chaque station : 8–16 microphones + SBC.
Objectif : détection + azimut + triangulation.
Budget expérimental : 1 000–5 000 €, selon la qualité de l'acquisition, de la mécanique et du calcul.
Grand site
Architecture hybride :
        ACOUSTIQUE
             │
Remote ID ─ FUSION ─ RF
             │
             ▼
           CAMERA
             │
             ▼
         validation
L'acoustique sert alors de capteur d'alerte et d'orientation.
33. La configuration DIY qui semble aujourd'hui la plus intéressante
Pour expérimenter sérieusement sans tomber immédiatement dans une architecture extrêmement coûteuse, un excellent compromis serait :
Mécaniquement :
            MIC
       MIC       MIC

    MIC             MIC

    MIC             MIC

       MIC       MIC

        Ø 30-40 cm
Ajoutons :
- protection anti-vent sérieuse ;
- capteur température/humidité ;
- éventuellement anémomètre ;
- GPS pour position et temps ;
- synchronisation précise ;
- Ethernet/PoE pour installation fixe.
Puis :
audio
 ↓
band-pass
 ↓
FFT
 ↓
harmonic comb
 ↓
noise estimation
 ↓
classifier
 ↓
GCC-PHAT
 ↓
beamforming
 ↓
confidence + azimuth
 ↓
MQTT
On obtient alors une plateforme expérimentale extrêmement intéressante.
34. Une évolution encore plus intéressante : deux capteurs dans le même node
Pourquoi choisir entre omnidirectionnel et directionnel ?
On pourrait associer :
capteur A
Array omnidirectionnel.
Fonction : surveillance permanente 360°.
capteur B
Parabole.
Fonction : confirmation longue distance.
                  DRONE
                    *
                   /
                  /
                 ↓

      ARRAY 360°
          │
          │ azimut 42°
          ▼
    contrôleur moteur
          │
          ▼
       PARABOLE
          /
         /
        /
       *
Le réseau omnidirectionnel détecte un candidat.
La parabole motorisée se tourne vers la direction estimée.
Elle effectue ensuite une analyse beaucoup plus sensible.
On reproduit acoustiquement le principe :
radar de veille + radar de poursuite, mais avec des capteurs entièrement passifs.
35. Et pourquoi ne pas utiliser plusieurs paraboles fixes ?
Une alternative sans mécanique :
                N
                ▲
              [MIC]

       [MIC]             [MIC]
        NW                 NE

W [MIC]                       [MIC] E

       [MIC]             [MIC]
        SW                 SE

              [MIC]
                ▼
                S
Huit petits réflecteurs couvriraient huit secteurs.
Chaque secteur pourrait disposer de son propre score.
On obtiendrait immédiatement une estimation grossière de direction sans beamforming complexe.
C'est une piste DIY qui mériterait une expérimentation comparative.
36. Conclusion
Les progrès récents des MEMS, des microcontrôleurs et du traitement numérique rendent la détection acoustique des drones beaucoup plus accessible qu'il y a quelques années.
Un ESP32-S3 à quelques euros est aujourd'hui capable d'effectuer continuellement des FFT et d'analyser la structure harmonique d'un signal.
Des projets tels que Batear et VolAnti démontrent qu'une détection entièrement autonome peut être réalisée avec du matériel très économique. HELLBAT et JoulesSpace montrent comment ajouter classification et estimation de direction. Les architectures à plusieurs dizaines de microphones montrent enfin que le même principe peut évoluer vers de véritables systèmes de localisation acoustique.
Le point essentiel est probablement celui-ci :
la détection acoustique ne doit pas être pensée comme le remplacement du radar, du Remote ID ou de la détection RF.
Elle constitue une couche supplémentaire.
Et cette couche possède trois caractéristiques particulièrement intéressantes :
elle est passive, elle peut fonctionner localement et elle peut être extrêmement économique.
L'évolution logique pourrait donc être un réseau multisenseur :
                 AIRSPACE

                    UAV
                     *
                     │
       ┌─────────────┼─────────────┐
       │             │             │
       ▼             ▼             ▼
   ACOUSTIQUE       RF        REMOTE ID
       │             │             │
       └─────────────┼─────────────┘
                     ▼
               SENSOR FUSION
                     │
                     ▼
               TRACK ENGINE
                     │
              ┌──────┴──────┐
              ▼             ▼
            MAP          CAMERA
              │             │
              └──────┬──────┘
                     ▼
                  ALERT
Dans cette architecture, un petit réseau ESP32 ne cherche plus à devenir à lui seul un système anti-drone.
Il devient un capteur acoustique distribué capable de compléter les informations provenant du spectre RF, du Remote ID et de l'imagerie.
Et c'est probablement là que se trouve le potentiel le plus intéressant de ces projets open source : non pas construire un capteur miracle, mais rendre possible la multiplication de capteurs simples et peu coûteux dont les observations peuvent ensuite être corrélées.
Pour un laboratoire, un radioamateur, un maker ou une entreprise souhaitant expérimenter la détection de drones, il est désormais possible de commencer avec un ESP32 et un microphone MEMS pour quelques dizaines d'euros, puis d'évoluer progressivement vers un réseau LoRa, une antenne acoustique multi-microphones, du beamforming et finalement une véritable architecture multisenseur.